

一、变桨这活儿,位置反馈为什么是命门
风机的功率控制和最后一道刹车,都压在变桨系统上。额定风速以下,桨距角在 0° 附近小范围微调;风大了,桨叶往顺桨方向转,把迎风面「转侧」过去卸载;急停时三支桨叶要在 10 秒左右全部转到 90° 顺桨位——这是整机最后的刹车手段。桨距角的工作区其实很窄,额定工况下就在 0° 附近 ±5° 里来回动,但动作极频繁:一场阵风过来,变桨系统一天动作几百次很正常,按 20 年设计寿命算下来是百万次级的动作量。
这么高频、又这么要命的动作,靠什么兜底?靠位置反馈。主控每时每刻都得知道每支桨叶现在几度、动了没有、有没有卡在半路。三支桨叶还是独立调节的——任何一支的角度和另外两支差多了,叶轮就不平衡,振动立马上来。顺桨这件事更输不起:大风急停工况下,桨叶要在几秒内转满 90°,晚转一度,叶轮多扛一秒极限载荷;卡在半路,机组只能眼看着超速保护动作。所以变桨用的位移传感器,选型逻辑跟车间里「测个行程」完全不是一个量级:它测的不只是位置,还是整条安全链的输入源。
顺带说一个容易被忽略的账:变桨传感器的更换成本里,大头不是器件本身,是登塔。一场风停机等吊车、两名检修人员半天塔上作业,算下来的工时是器件价格的几倍——这也是为什么风电行业选变桨部件,普遍宁可初始采购贵一点,也要把可靠性余量留足。
二、两条技术路线:电动变桨和液压变桨,传感器装的位置完全不同
先把路线分清,传感器怎么装就定了一半。
电动变桨:每支桨叶一套伺服电机加行星减速机加驱动小齿轮,小齿轮跟变桨轴承的内齿圈啮合。桨叶就装在那圈直径两米多的大轴承上,电机一转,桨叶跟着转。位置反馈通常从两个地方取:一是在变桨电机尾端装角度传感器,按减速比间接换算桨距角;二是在桨叶根部或齿圈附近直接测角度。
液压变桨:液压站配油缸加曲柄连杆机构,活塞杆推拉曲柄,曲柄带着桨叶转。油缸行程和桨距角之间是一一对应的函数关系,行程测准了,角度就算得准。常见机型一只油缸带一支桨叶,行程多在 200~500mm 这个量级,对应桨距角 0° 到 90°。
两条路线,一个测「油缸走了多少毫米」,一个测「轴转了多少度」。这就是为什么变桨选型的第一步不是挑品牌,而是先回答:反馈点装在哪。
三、液压变桨:油缸行程就是桨距角的尺子
液压变桨的测量核心是一只内置式磁致伸缩位移传感器。所谓内置,是测杆从缸底伸进活塞杆的内腔,磁环装在活塞上:活塞走到哪,磁环跟到哪,测杆里的波导丝把磁环位置换算成脉冲时间差,微米级分辨率就是这么来的。相比外挂拉线或者角度换算,它有三个好处:全行程连续输出没有死区;测杆泡在油里不怕油污;活塞杆受侧向力晃动时,测量基准依然是缸体内的那条直线,读数不跟着晃。

图注:内置式磁致伸缩位移传感器——圆法兰固定在缸底,细长测杆伸入活塞杆内腔,磁环随活塞滑动完成全行程测量
选型盯三件事。第一,量程按「工作行程加顺桨行程加两端缓冲余量」算,常见 630mm、900mm 档位能覆盖大多数机型。第二,缸内温度——液压油连续做功后缸底能到 60~70℃,电子件的温漂会直接写进角度精度里,要按满缸温选,不能按机舱气温选。第三,安装法兰和测杆直径要跟油缸图纸逐项对上:缸是订货时一次做死的,传感器再好,法兰孔对不上就装不进去。
现场有个高频坑:油缸装配时磁环方向装反,或者活塞杆内腔的铁屑没清干净,上电后信号要么满量程跳变,要么某一段读数纹丝不动。遇到这种情况先别急着换传感器,拆开看磁环装配方向和内腔清洁度,八成是这两个原因。
四、电动变桨:桨距角是直接测还是间接算
电动变桨的位置反馈有两条路子,误差来源完全不同。
间接测:角度传感器装在变桨伺服电机尾端,测电机轴转角,再按减速比换算桨距角。这条路的毛病是把传动链的误差全算进去了:行星减速机加一级齿轮传动,回差做到 0.1°~0.3° 很常见,换算到直径两米多的变桨轴承上,桨叶真实角度跟换算值能差出零点几度。更要命的是,齿面磨损、小齿轮轴承松动,都会让换算值慢慢偏离真实值,这种漂移在主控画面上是看不见的。
直接测:把角度传感器直接装到桨叶根部或变桨轴承附近,测的就是桨叶真实转角。直接测省掉了传动链误差,但传感器跟着桨叶一起承受振动和冲击,安装座得按机舱的振动条件专门设计,不能拿车间里那套支架凑合。
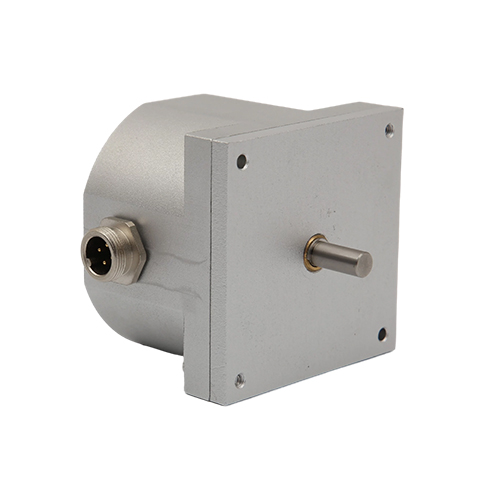
图注:角度传感器实物——方法兰固定、转轴接入传动环节、航空插出线,桨距角反馈就靠它
实践经验是两条都上:电机尾端那路响应快、好接线,用于日常闭环控制;桨叶根部那路真实可信,做校核和冗余。两路读数定期互比,差值超过设定阈值就报警。角度传感器本体 ±0.1° 量级的精度就够用,真正值钱的是那路冗余信号——单路测量没有对照,坏了都不知道自己坏了。
五、量程怎么定:别按铭牌行程照抄,要给顺桨留余量
选量程最容易犯的错,是拿液压原理图上的油缸行程直接下单。正确算法是:工作行程(0° 附近 ±5° 对应的毫米数)加顺桨全行程(0° 到 90° 对应的毫米数)再加机械缓冲段。以 400mm 行程对应 0°~90° 的油缸为例,传感器量程至少覆盖 450mm 以上,给两端阻尼缓冲留出 10% 余量——顺桨到底时活塞是被缓冲孔减速的,那一段传感器必须还在线性区,不能饱和。
角度测量同理:桨距角标称 0° 到 90°,选型按 -5° 到 95° 起步。安装零位永远有偏差,调试时要在全行程内重新标定零点和满度,没有余量就标不进去。
还有一个词要抠:重复性不等于精度。变桨闭环控制吃的是重复性——每次回到同一角度的一致性。±0.05% 满量程的重复性指标,实用价值比 ±0.1% 的精度指标更高。样本上这两个参数挨着印,看串了选出来的东西就不对味。
标定环节补一句:全行程标定不要只做「零点和满度」两端。拿液压侧举例,在 0°、30°、60°、90° 四个位置各停一次,记录传感器读数与角度基准的偏差,四个点连起来看线性——如果偏差呈中间大两端小的弓形,多半是曲柄连杆的安装角有偏差,修正机构比硬改组态曲线靠谱。曲线拟合能救急,但物理安装的偏差是永远修不干净的。
六、机舱不是车间:低温、振动、盐雾三道坎
风电场机舱的环境,比绝大多数工业现场都狠,三样东西挨个过。
低温:北方风场冬季机舱内 -30℃ 不稀奇,长时间停机后电子舱里温度还能更低。普通工业传感器的低温下限多在 -20℃ 上下,变桨场合要按 -40℃ 存储、-30℃ 工作起步。低温对两样东西下手最狠:电解电容容量跳水,电缆护套发脆——信号线在低温下跟着桨叶调节反复弯折,护套一裂潮气就进,故障点多半藏在这。
振动:机舱是 1~5Hz 的低频晃动叠加齿轮箱高频振动的复合环境。传感器电子舱里的接插件和端子螺丝必须带防松措施,线路板最好做三防涂覆。选型时看样本上的振动指标(常见 10~500Hz 扫频、若干 g 加速度),别拿「车间装上挺稳」的经验往机舱套。
盐雾与湿度:沿海和海上风场,裸金属件几个月就起锈。外壳防护按 IP65 起步、接线腔 IP67 更稳妥,接头用带密封圈的航空插而不是裸端子排。防护等级样本上人人都有,差别在密封圈材质和出线口的工艺上,这是拆开看才能看出的事。

图注:IP 代码两位数字各管什么——第一位防尘、第二位防水;选型时对照机舱实际环境逐位确认
七、信号怎么进主控:模拟量、SSI 与安全链那根硬线
模拟量 4-20mA:最普及的选择,电流环抗干扰,传输几百米不用中继;缺点是只有一路数据,分辨率还受采集模块的 A/D 位数限制。
SSI 同步串行:绝对位置直接给数字量,16bit 以上的分辨率,没有模拟漂移的问题。变桨这种安全相关的轴,常见做法是 4-20mA 一路加 SSI 一路双冗余,主控两边互比,哪路不对劲立刻能看出来。
安全链那根硬线:顺桨到位信号必须有一路硬接线进安全继电器回路,不能只挂在总线上。总线再可靠,也挡不住固件死机——90° 顺桨位是最后一道刹车,这路信号要用最笨、最可靠的方式送到。这根线的意义,比传感器的精度指标大得多。
供电这一环也值得多说一句。变桨系统的后备电源(超级电容或后备电池组)要带动机组在电网掉电时完成顺桨,传感器回路最好与功率回路分开供电并加隔离——顺桨过程中变桨电机的冲击电流能把共用电源拉出几伏的塌陷,传感器读数跟着抖一下,主控若恰好在做位置比对,就可能误报。分路供电加隔离,把这个隐患从根上摘掉。
八、两条路线的选型对比,一张表看全
| 对比项 | 液压变桨 | 电动变桨 |
|---|---|---|
| 反馈元件 | 内置式磁致伸缩位移传感器 | 角度传感器(电机尾端+桨叶根部双路) |
| 测量对象 | 油缸行程,200~500mm 量级 | 桨距角 0°~90°,标定留 -5°~95° |
| 重点指标 | 重复性 ±0.05% FS、缸温漂移 | 角度 ±0.1°、传动链回差 0.1°~0.3° |
| 主要误差来源 | 油温漂移、安装基准偏差 | 齿隙回差、齿面磨损漂移 |
| 环境短板 | 缸底高温 60~70℃ | 振动冲击、低温润滑 |
| 冗余做法 | 双传感器或行程+压力互校 | 双路角度互差报警 |
| 安全链信号 | 顺桨位行程开关硬接线 | 顺桨位接近开关硬接线 |
九、现场安装调试,五个容易翻车的点
第一,安装基准没定就上电标定。零位和满度是跟机械零位绑定的,先把桨叶机械零位定死,再标传感器,顺序反了返工是必然。
第二,磁环方向或装配位置错(液压侧)。症状是满量程跳变或者某段死区,拆缸检查比换传感器快。
第三,安装座或联轴环节打滑(电动侧)。角度读数跟桨叶慢慢脱节,日常看不出来,定期互差校核才能揪出来。
第四,屏蔽层单端接地没做。机舱里变频设备一大堆,共模干扰顺着屏蔽层进来,读数全是毛刺。屏蔽层在主控侧单端接地,传感器侧悬空,这个规矩不能省。
第五,忘了低温档组态。不少低温型传感器有独立的补偿参数档,按常温档组态,冬天读数漂了才想起来,白冻一冬天。
调试完做一次全行程验机:0° 到 90° 再回来,来回三遍,逐 10° 记录三支桨叶的互差,互差全部压在 0.2° 以内再交机组——这个数过不了,后面验运行时会以更大的代价暴露出来。
十、投运之后:从读数毛刺里提前看出问题
变桨传感器的故障很少是「突然死」,多数是先冒毛刺。投运头三个月,每周导一次历史数据看三样。
一看静风时段同一桨距角下的读数散布:从 ±0.02° 涨到 ±0.1° 以上,先查接插件和屏蔽接地,十有八九是接触问题。二看三支桨叶互差的趋势线:缓慢单调发散,电动侧大概率是传动链磨损,液压侧先怀疑油缸内泄。三看顺桨到位时间:从 5 秒慢慢拖到 7 秒,液压侧查油温与粘度,电动侧查后备电源电压——顺桨变慢本身就是一级隐患,别等它变成故障码。
变桨系统的故障码出现时,桨叶多半已经卡在半路了。毛刺比故障码早到两三个月,这就是为什么每周看一眼历史数据,比事后登塔划算得多。
相关阅读:工程机械液压缸行程测量:内置式、外置式、拉绳式三种方案怎么选 | 磁致伸缩位移传感器怎么选?量程、精度、环境防护与输出安装 | 位移传感器IP防护等级:IP65、IP67、IP68的区别与选型
选型、安装调试、输出通信、故障排查、防爆认证这几类现场问题,站里另有一页 位移传感器常见问题解答,按主题分开整理,遇到拿不准的可以对着翻。
