磁致伸缩位移传感器配上 CANbus 输出,在工业自动化里是一组常见搭配。位置值以总线报文的方式送出去,不管是抗干扰能力还是多设备组网,都比模拟量省事。
CANbus 做传感器输出好在哪
| 特点 | 对现场的意义 |
|---|---|
| 差分传输 | 抗共模干扰能力强,噪声大的车间也能稳定通信 |
| 多设备并联 | 一条总线挂多支传感器,布线量大幅减少 |
| 实时性 | 报文优先级机制保证关键数据的响应速度 |
| 数字化 | 位置值不受线路压降影响,长距离读数不衰减 |
| 诊断 | 通信状态可监测,断线、丢帧能及时发现 |
工作原理
传感器内部线圈产生的应变脉冲与磁环位置相关的磁场相互作用,通过计时得出磁环的绝对位置。位置值以微米级精度输出,再按 CANopen 或厂家协议打包成总线报文发送到控制器。
接线与组态的几个要点
- 终端电阻:总线两端各接一个 120Ω 终端电阻,少了会反射、多了会衰减,这是 CAN 调试里最常见的问题。
- 波特率与线长匹配:速率越高允许的线长越短,长距离走线要把波特率降下来。
- 节点地址:每支传感器要有不同的节点号,重复设置会导致通信冲突。
- 接地:CAN 的参考地不要和动力地混在一起,否则共模干扰会串进总线。
现场效果
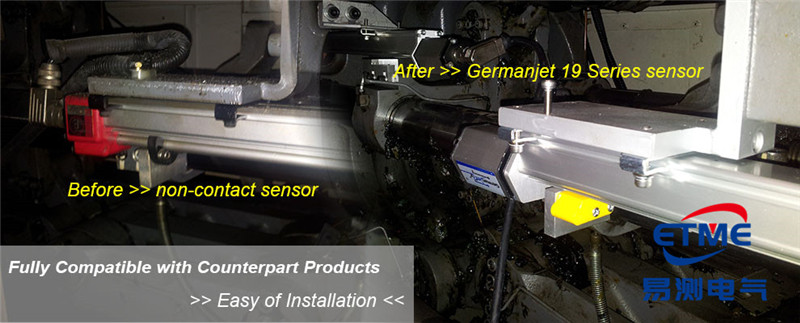
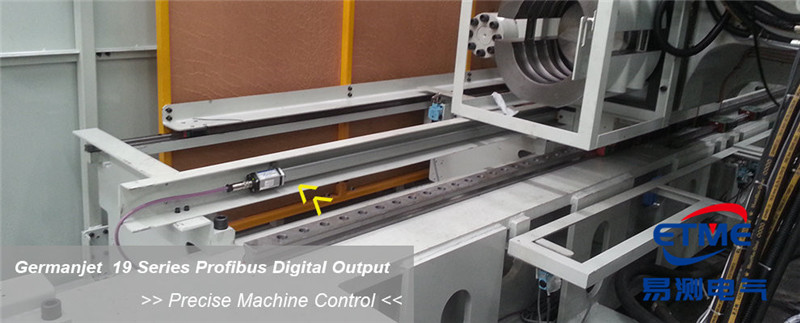
用总线输出之后,机床工作状态的位置反馈是连续的,控制器可以实时判断是否到位,不需要人工干预。相比模拟量方案,因干扰引起的误判明显减少,设备的自动化程度和稳定性都上了一个台阶。
CANbus 和 RS485 怎么选
| 对比项 | CANbus | RS485 |
|---|---|---|
| 通信方式 | 多主,报文带优先级 | 主从,需要轮询 |
| 实时性 | 高,关键帧可优先发送 | 取决于轮询周期 |
| 节点数 | 单段常见几十个 | 单段常见几十个 |
| 适用 | 多轴同步、实时控制 | 数据采集、参数配置 |
| 终端电阻 | 两端各 120Ω | 一般需 120Ω 匹配 |
调试时怎么快速判断通不通
先只接一支传感器、一段短电缆,波特率设到最低试通,再逐步提速、增加节点。通不上时按顺序查:终端电阻有没有装、节点号有没有重复、CANH 和 CANL 有没有接反、供电和信号地是不是同源。
接 PLC 组态时要写进去的几个参数
CANbus 接进 PLC,除了波特率,还有几项要对上:节点号、报文格式、过程数据的字节序。这几项错一个,现象都是读不到数,但排查方向完全不同。
字节序最容易出问题。同一份 EDS 文件,不同品牌的 PLC 解析出来的高低字节可能正好相反,读数会变成一个离谱的大数。先用手持调试软件确认传感器侧输出正常,再去核 PLC 侧的字节序设置。
报文周期也要和扫描周期匹配。报文发得比扫描快,PLC 侧会丢帧;发得比扫描慢,控制会滞后。现场经验是把报文周期设成扫描周期的三分之一到二分之一。
常见问题
位移传感器用 CANbus 输出有什么好处?
差分传输抗共模干扰能力强,噪声大的车间也能稳定通信;一条总线可以挂多支传感器,布线量大幅减少;报文优先级机制保证关键数据的响应速度;位置值数字化传输不受线路压降影响;通信状态可监测,断线、丢帧能及时发现。
CAN 总线调试时最常见的故障是什么?
终端电阻没装对。总线两端各接一个 120Ω 终端电阻,少了会反射、多了会衰减,这是 CAN 调试里最常见的问题。
CANbus 和 RS485 该选哪个?
CANbus 是多主、报文带优先级,实时性高,适合多轴同步与实时控制;RS485 是主从、需要轮询,实时性取决于轮询周期,适合数据采集与参数配置。两者单段常见节点数都是几十个。
CAN 传感器接 PLC 读不到数,先查什么?
按顺序查:终端电阻有没有装、节点号有没有重复、CANH 和 CANL 有没有接反、供电和信号地是不是同源。调试时可以只接一支传感器、一段短电缆,波特率设到最低试通,再逐步提速、增加节点。
接 PLC 时字节序为什么容易出错?
同一份 EDS 文件,不同品牌的 PLC 解析出来的高低字节可能正好相反,读数会变成一个离谱的大数。先用手持调试软件确认传感器侧输出正常,再与 PLC 侧的解析结果比对。
选型、安装调试、输出通信、故障排查、防爆认证这几类现场问题,站里另有一页 位移传感器常见问题解答,按主题分类整理,遇疑难项可对照查阅。
