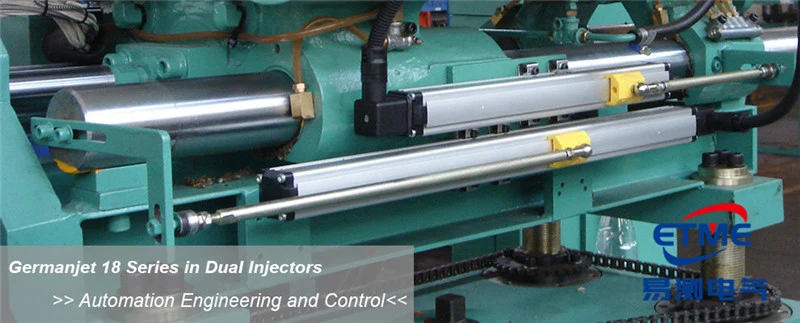
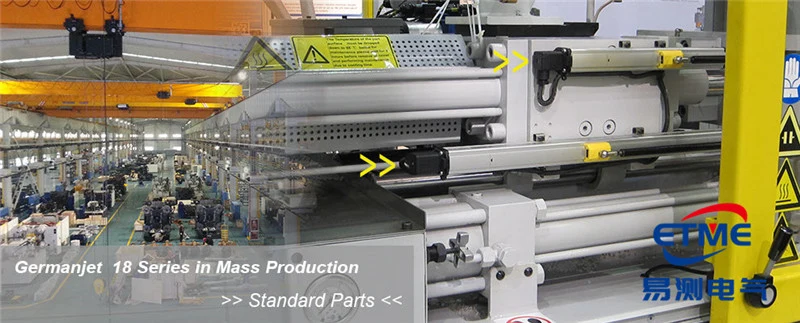
高频高速动作的设备,对位移反馈的实时性要求比一般工况高得多。注塑机的射胶、压机的快下、包装机的往复,动作周期短,如果传感器响应跟不上,闭环控制就会出现滞后。这两张现场图是我们在双色注塑机和批量生产线上的实拍。
高频往复工况难在哪
- 机械磨损:电位计式电子尺靠电刷滑动取信号,动作频率一高,电刷和电阻片很快磨损,输出开始跳动,寿命通常只有几个月。
- 响应滞后:运动部件的惯量会拖慢跟随速度,控制器拿到的位置总是慢一拍。
- 信号噪声:高频动作往往伴随伺服驱动,电磁干扰强,模拟量信号容易被淹没。
磁致伸缩为什么适合高频场合
| 关注点 | 磁致伸缩方案的表现 |
|---|---|
| 运动部件 | 磁环非接触,无电刷、无滑动摩擦 |
| 磨损来源 | 无接触部件,长期高频往复不产生磨耗 |
| 位置性质 | 绝对位置输出,断电重启不用重新找零 |
| 信号质量 | 数字量输出可直接走总线,不受线路压降影响 |
| 适用设备 | 注塑机、压机、包装机、机器人第七轴 |
现场调试要点
- 控制器侧的采样周期要和传感器输出周期匹配,采样太慢会把传感器的响应能力浪费掉。
- 高频动作容易带动线缆抖动,电缆要做固定和留弯,避免反复拉扯接插件。
- 模拟量输出建议缩短到控制柜的走线距离,超过十米优先考虑 RS485 或总线输出。
高频工况下怎么判断传感器够不够用
选型时不要只看分辨率,还要看更新周期。有些传感器分辨率做得很高,但内部采样慢,动作快的设备用上去,控制器拿到的是一串滞后值,闭环照样抖。
| 判断项 | 现场怎么验 |
|---|---|
| 更新周期 | 查手册的采样周期,与控制器的扫描周期比对 |
| 输出延迟 | 用示波器看位置信号与指令之间的相位差 |
| 长期一致性 | 连续跑 8 小时,看位置值有没有缓慢漂移 |
| 抗振动 | 观察线缆固定点有无松动、读数有无毛刺 |
现场还有一种情况:传感器本身没问题,但机械连接件(联轴节、磁环支架)在高速往复下存在间隙,表现出来也是位置跳动。排查时先把机械连接拆开手动推一遍,感觉有没有旷量。
采样率与输出速率要一起看
高频往复工况下,传感器本身的响应只是其中一环。PLC 侧的模拟模块有转换时间,通讯侧有刷新周期,三者里最慢的那个决定整套系统能看到多快的变化。
别只看标称的更新频率,还要算通道分摊。八通道的模拟模块单通道扫描时间可能是单通道模块的好几倍。设备往复一次只要两百毫秒,配上几毫秒的采样间隔,一个周期里也就几十个点,画出来的波形是锯齿状的。
想确认采样到底够不够,用示波器直接看反馈信号的波形最直接。波形顶部和底部都被削平,就是采样跟不上,这时候换更高频率的传感器解决不了问题,得把信号链上游一起换。
常见问题
高频往复工况下位移传感器为什么容易坏?
电位计式电子尺靠电刷滑动取信号,动作频率一高,电刷和电阻片很快磨损,输出开始跳动,寿命通常只有几个月。
磁致伸缩位移传感器为什么适合高频动作?
磁环非接触,没有电刷、没有滑动摩擦,长期高频往复不产生磨耗;输出是绝对位置,断电重启不用重新找零;数字量输出可以直接走总线,不受线路压降影响。
高频工况选型只看分辨率够不够?
不够。有些传感器分辨率做得很高,但内部采样慢,动作快的设备用上去,控制器拿到的是一串滞后值,闭环照样抖。选型时不要只看分辨率,还要看更新周期。
怎么判断传感器响应跟得上设备节拍?
查手册的采样周期,与控制器的扫描周期比对;用示波器看位置信号与指令之间的相位差;连续跑 8 小时,观察位置值有没有漂移,长期一致性也要一起看。
整套系统的响应速度由哪一环决定?
传感器本身的响应只是其中一环。PLC 侧的模拟模块有转换时间,通讯侧有刷新周期,三者里最慢的那个决定整套系统能看到多快的变化。还要算通道分摊,八通道的模拟模块单通道扫描时间可能是单通道模块的好几倍。
选型、安装调试、输出通信、故障排查、防爆认证这几类现场问题,站里另有一页 位移传感器常见问题解答,按主题分类整理,遇疑难项可对照查阅。
