

一、模拟量升级总线,为什么总在这两项之间纠结
模拟量位移传感器用了几年,问题会一个一个冒出来:4-20mA 传输距离一长衰减明显,一个测点占一路模组通道,罐区几十个测点电缆铺得像辫子。于是开始考虑上数字信号,然后发现摆在自己面前的主要是两条路:SSI 和 CANopen。这两条路没有绝对的对错,但选错了,多花的钱和返工的工时是真金白银——见过一个项目,十几个测点上了 SSI,后来要加第三方的称重仪表进同一套系统,才发现 SSI 根本挂不了别的设备,又补了一套 CANopen,两套线缆两套组态,白折腾一轮。
先把结论放在前面:SSI 是「点对点的同步串行」,CANopen 是「一条总线挂一串节点」。这一句话决定了后面所有差异——布线方式、组态复杂度、调试顺序、扩展成本,全都是从这一句话长出来的。下面拆开讲。
二、SSI 的本质:加长版的绝对值编码器接口
SSI(Synchronous Serial Interface)的历史可以追溯到上世纪八十年代的绝对值编码器,它的逻辑很朴素:PLC 用时钟线发节拍,传感器按节拍把一串位置数据位逐个吐出来。每个传感器独占一组线(时钟一对、数据一对),PLC 的专用接口模块(比如西门子 SM 338 这类位置输入模板)逐位采样,拼出完整的 25 位位置值。
这个结构带来三个先天特点:
- 快:时钟频率 125 kHz~1.5 MHz 都常见,单次读数微秒级,特别适合高动态闭环——伺服压机、高速飞剪这类每毫秒都要位置值的场合,SSI 到今天仍是首选。
- 稳:点对点专线,没有总线仲裁,不存在节点冲突,数据不会因为别人抢线而丢失。
- 孤:一条线只伺候一个传感器,PLC 上要有对应的专用模板。16 个测点就是 16 组线加 16 个通道,模板钱和电缆钱都按测点数线性增长。
所以 SSI 的适用边界很清楚:测点少(一两个轴)、速度要求高、不打算以后往外挂别的设备的项目。反过来,测点一多、还要扩展,SSI 的成本曲线很快就追上甚至超过 CANopen——这是后面对比表里最关键的一条。
补充一句工作细节,帮大家理解它为什么「稳」:SSI 的读数过程由 PLC 先发一个起始脉冲(START),传感器收到后触发一次采样;随后 PLC 发一串时钟(CLOCK),传感器在每个时钟沿送出一位数据,全部位送完以停止脉冲(STOP)收尾。整个时序由 PLC 主导,传感器是「被点名才回答」,不存在两个设备同时抢线的问题——这就是它抗干扰的根。
三、SSI 组态四要素:位宽、码制、时钟、单稳态时间
SSI 的组态说复杂不复杂,但要逐项跟传感器的出厂设置对齐,四个参数一个都不能凭感觉填:
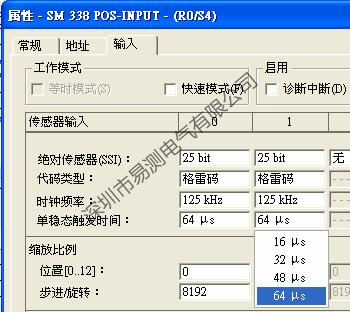
图注:博途里 SM 338 位置输入模板的组态页。等效值 25 bit、代码类型格雷码、时钟频率 125 kHz、单稳态触发时间 64 μs——这四项必须与传感器出厂设置逐一核对。
- 位宽(等效值):常见 25 bit(21 位数据+附加位),传感器的样本会写明总位数和单调程/多量程位数。填成 16 bit,高几位直接被截掉,显示值看起来「能读但量程不对」。
- 时钟频率:常见 125 kHz。有的传感器支持 1 MHz,但电缆一长(超过 100m)高频时钟衰减,误码率上升——长电缆降频率,这是经验值不是偷懒。
- 单稳态触发时间:两次读数之间时钟线的间隔时间,常见 16/24/32/48/64 μs。设太短传感器来不及恢复,读数会间歇跳变。
- 传输速率换算:25 位 × 每位一个时钟脉冲,125 kHz 下一次完整读取约 200 μs,控制周期按 1 ms 以上设计才从容。
四、码制选错是什么现象:读数像掷骰子
SSI 传感器输出的是格雷码(相邻数值只变一位,抗传输毛刺),而很多工程师在 PLC 里习惯按二进制处理。如果模板组态里码制选错——传感器发格雷码、模板按二进制解——多数位置读数是对的,只在个别数值边界突然跳出很大的乱数。比如位置从 0x1F(31)走到 0x20(32),格雷码 00000→00001,被当二进制解就是 0→1 没问题;但 0x18→0x19 的格雷码 01100→01101,按二进制解是 12→13 也对——错的是跨多位翻转的边界,一跨就是几百上千个码的跳变。
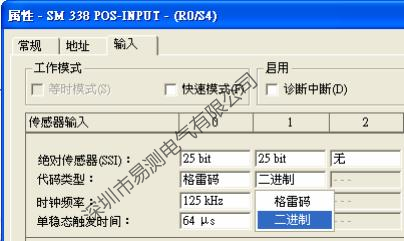
图注:代码类型下拉里的「格雷码」与「二进制」两个选项。传感器侧发什么码,模板侧就选什么码,两边对不上就会间歇性乱跳。
这类故障在现场的迷惑性极强:静态看读数正常,一动起来、或者恰好在某个位置附近,读数突然蹦出一大截,重启又好了。排查顺序应当是:先核码制 → 再核位宽 → 最后才怀疑传感器本体。把组态页截图跟传感器样本逐项对一遍,两分钟的事,比换三次硬件都快。
五、CANopen 的组态:节点号、波特率、EDS 三件事
CANopen 是挂在 CAN 总线上的应用层协议,位移传感器作为从站节点接入。它的组态围绕三件事:
- 节点号(Node-ID):1~127,总线上不能重复。改节点号一般用 SDO 报文写传感器对象字典,或按样本里的一次性设置流程操作。
- 波特率:全总线必须一致,125/250/500/1000 kbps 都常见。改波特率要用 SDO 指令写对象字典 0x2000 区段的参数,写完掉电重启才生效。
- EDS 文件:传感器的「说明书数据库」,主站(PLC)导入后才知道每个对象字典条目是什么。没有 EDS,主站里就是一堆裸的十六进制地址,配置全靠手敲。
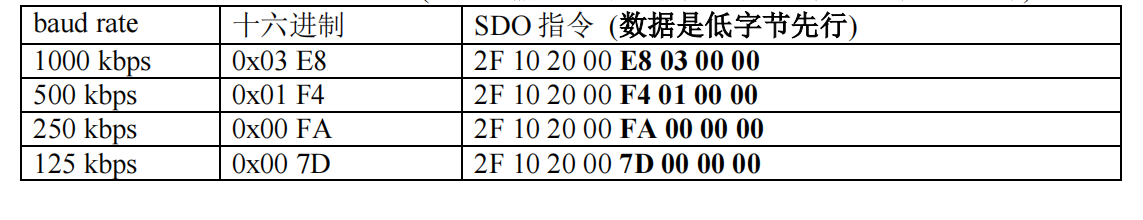
图注:波特率修改的 SDO 指令对照。1000 kbps 写 0x03E8、500 kbps 写 0x01F4、250 kbps 写 0x00FA、125 kbps 写 0x007D,指令按低字节先行发送。
CANopen 的组态比 SSI「散」——SSI 是一张表格填完,CANopen 是按对象字典一项一项配。但换来的是扩展性:加一个测点,就是总线上多一个节点,改个节点号,不用动 PLC 的硬件配置(除非超出了主站配置的节点数上限)。十几个测点的项目,这套逻辑比 SSI 划算得多。
实操上再给两个提示。第一,EDS 文件的版本要和传感器固件对应——同系列不同固件,对象字典条目会差那么一两行,拿旧 EDS 配新固件,配到一半报「索引不存在」,八成是这个原因。第二,TPDO 的传输类型想清楚再配:同步传输(每个 SYNC 帧更新一次)读数整齐但总线负载高;事件触发(数值变化才上报)总线闲但突发流量集中。多节点系统常见的组合是「SYNC 周期 10~20ms + 位移 TPDO 走同步传输」,负载和实时性两头都顾得住。
六、CANopen 布线:拓扑、终端电阻、分支长度
CANopen 的物理层规则比 SSI 严格:主干线两端各一个 120Ω 终端电阻,节点通过短分支(一般 ≤0.3m)接入主干。拓扑有两种常见画法:
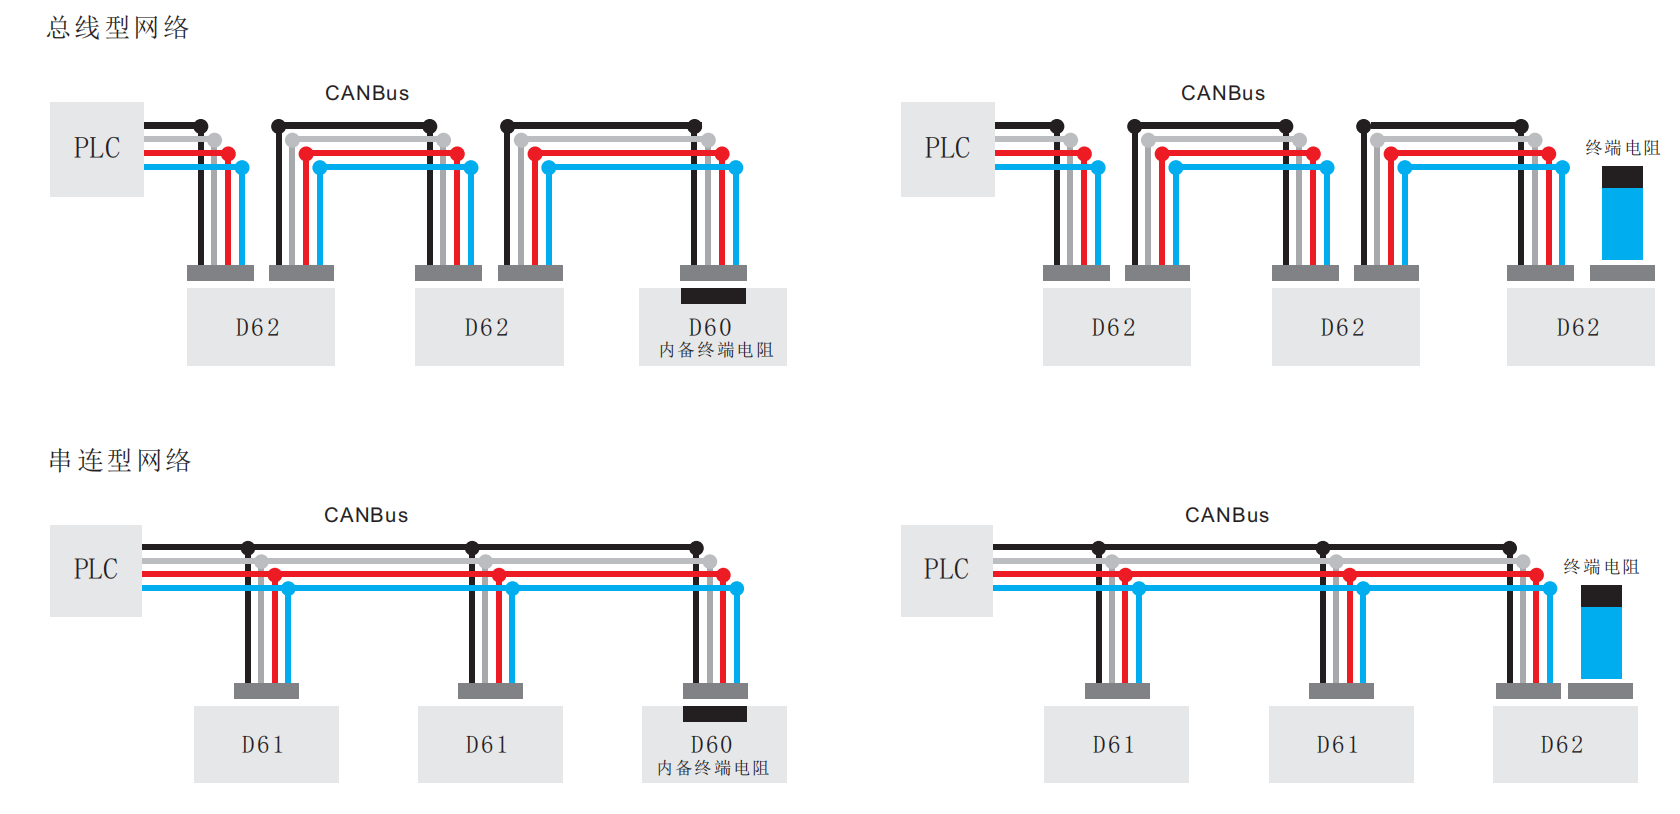
图注:总线型(上)与串连型(下)两种 CANbus 布线拓扑。两种都要求末端接 120Ω 终端电阻,带内置终端电阻的模块要放在最末端而不是中间。
现场最常见三个翻车点:
- 终端电阻位置错:带内置终端电阻的模块接在总线中间,等于主干中部被「夹」了 120Ω,波形畸变,通信在波特率高时断断续续。正确做法是末端节点启用内置电阻,或者干脆关掉内置、在主干物理末端接独立电阻。
- 分支太长:为了省电缆,某个传感器用 3 米分支线「岔」出去——长分支在位级切换时产生反射,节点数一多误码率直线上升。
- 波特率贪高:全线 1 Mbps 看着痛快,电缆总长超过 40m 就危险。按经验:250 kbps 可以覆盖 250m 左右,500 kbps 控制在 100m 内,超了降波特率,不要赌。
把布线规则浓缩成一句话给现场师傅记:「主干一条线,两端 120,分支一拃长(约 30cm),波特率看距离」。这四个数不需要精确到米,量级对了,总线就稳了大半。
七、三个维度硬对比(表格可直接抄进方案)
| 对比维度 | SSI | CANopen |
|---|---|---|
| 拓扑与布线 | 点对点,每传感器一对时钟线+一对数据线 | 一条总线串全部节点,末端 120Ω,分支 ≤0.3m |
| 单测点电缆成本 | 随测点数线性增长,16 点 16 组线 | 节点越多摊得越薄,加测点基本不加主干 |
| PLC 侧硬件 | 需专用位置输入模板(如 SM 338 类),按通道买 | 一个 CAN 主站接口覆盖全部节点 |
| 组态复杂度 | 一张模板页:位宽/码制/时钟/单稳态四要素 | 节点号+波特率+EDS 导入,按对象字典逐项配 |
| 读数延迟 | 微秒级,适合毫秒级闭环 | 取决于传输类型与总线负载,毫秒级同步(如 SYNC)可配 |
| 扩展新设备 | 只能接 SSI 传感器,别的进不来 | 任何 CANopen 从站(IO、变频器、仪表)都能挂 |
| 典型适用规模 | 1~4 个高动态轴 | 4~64 个测点的分布式系统 |
读表别只看单格,行与行之间的关系才是重点。拓扑和电缆成本决定这个方案「买的时候」贵不贵,PLC 硬件和组态复杂度决定「调试的时候」累不累,扩展性决定「三年后加设备」要花多少冤枉钱。全生命周期的账都过一遍,选型自然就清楚了。
八、什么项目选 SSI:三个特征占两个就别犹豫
反过来梳理,满足以下任两条的项目,直接上 SSI,不用纠结:
- 闭环控制周期在 1~2ms 以内:伺服压机、高速剪切、飞锯定位,位置值每个扫描周期都要刷新。CANopen 即使配了同步传输,总线负载一高,抖动量就不好控制;SSI 的微秒级读取在这个场景碾压。
- 测点就一两个:单轴压机、单缸试验台。这时候 CANopen 的扩展优势完全用不上,反而多出主站、EDS、节点管理这些「固定成本」,不划算。
- 现场干扰大但布线可以专线专用:SSI 是同步采样,时钟由 PLC 发,数据随时钟逐位进,抗共模干扰的能力经过几十年验证。冶金、压铸这种强干扰车间,专线点对点反而比总线省心。
说一个正面例子:某试验台就一个油缸测位置,控制周期 500μs,原来用模拟量读数抖,项目组商量要不要直接上 CANopen「一步到位」。最后算了笔账:闭环节拍太快,CANopen 的同步帧跟不上趟,于是选了 SSI 配一块两通道模板,一次调通,三年没出过通信问题。方案没有高低级,只有合不合身。
九、什么项目选 CANopen:看三条线
- 测点数往 4 个以上走:多油缸联动、多轴同步、罐区群测。节点数一多,CANopen 的每测点成本曲线陡降,SSI 的专用模板钱开始扎手。
- 系统里要挂非位移设备:远程 IO、变频器、称重仪表、液压阀组……只要清单里有任何一台 CANopen 从站,位移传感器跟着上总线就是顺路的事,单独为它拉 SSI 纯属浪费。
- 布线距离长:车间跨度 300m,用 SSI 每个测点都要从 PLC 拉一对专线,电缆钱比传感器贵。CANopen 一根主干走到底,250 kbps 下距离和成本都可控。
还有一条隐性判断:后续维护团队的能力。CANopen 出问题要会读对象字典、看报文;SSI 出问题基本就是查线和组态。如果现场电工对总线一窍不通、厂家售后又远,SSI 的「笨但直」反而是优点。
再补一个同样容易被忽略的维度:备件策略。SSI 系统的备件就是传感器加模板,坏了直接对换,十几分钟恢复;CANopen 系统坏了,先要分清是节点问题还是总线问题——换传感器还得带着节点号、波特率一起核对,固件版本差得远的备机甚至要重导 EDS。备件周转要求高的产线,这一条要在选型会上摆到桌面上说。
十、调试顺序与最后的建议
无论选哪条路,上电顺序都一样:先断电核线(时钟/数据/电源三组别插反),再单点通电看静态读数,然后手动推磁环看数值线性,最后才挂总线/接闭环。SSI 的单点调试不需要总线环境,一块模板就能验;CANopen 建议先单节点上总线,确认心跳和 TPDO 正常,再逐个加节点——一次挂一串,出了问题根本不知道是哪个节点在捣乱。
再教一个不用示波器的笨办法:断电状态下,万用表打电阻档,量总线两端 CAN-H 和 CAN-L 之间的阻值——只接一个 120Ω 终端电阻时读数约 120Ω,两个都在时约 60Ω;读数 40Ω 以下,大概率是有中间节点把内置电阻并联进了网络;读数无穷大,说明末端电阻根本没接。这招定位「时通时断」的总线故障,现场命中率相当高。工具就一个万用表,先量再动手,能省掉大半夜的盲猜。
最后给一句实在话:别被「总线先进」四个字推着走。两个测点的设备上 CANopen,省下的电缆钱不够买主站和调试工时;十六个测点的系统上 SSI,模板和电缆的账一算就穿帮。先数测点、再看控制周期、最后想扩展——三步走完,答案自然出来。
相关产品:19 系列 P 型数字信号磁致伸缩位移传感器 | 磁致伸缩位移传感器
相关阅读:Germanjet 德敏哲位移传感器 SSI 信号如何选型和 PLC 如何设置? | CAN 总线详解:高可靠多主通信的工业与汽车标准 | 液压油缸位移反馈从模拟量升级到总线协议时最容易踩的五个坑
如果这一页没覆盖你的工况,可以先翻问答合集里是否已有同类情形:位移传感器常见问题解答。
