一、升降平台上到底要测哪几个位置量
高空作业平台、剪叉式升降机、导轨式升降货梯,现场都笼统叫”升降平台”。它们的动作只有升、降、停三种,可出问题的地方几乎全集中在三件事上:停得准不准、平台平不平、会不会突然掉下来。这三件事对应三个位置量——举升机构的行程、平台的水平姿态、防坠系统与主传动之间的互校。
先说清楚量级,后面的选型逻辑都从这里推。剪叉式电动平台的平台高度常见 4~12m,液压缸行程 300~700mm;导轨式升降货梯提升高度 2~20m,靠链条或钢丝绳,测的是轿厢绝对高度;臂架式高空作业车工作高度 14~28m,靠变幅油缸,测的是臂架角度再换算高度。行走式电动剪叉的车载电源是 24V 或 48V 电池,柴油臂架车是 12V 或 24V,车间固定式货梯则多是 380V 转 24V 开关电源。电源形态不同,抗干扰的做法就完全不同。
很多平台出厂只装了几个限位开关:上限位、下限位、倾斜报警开关。开关能回答”到没到”,回答不了”到了多少、还差多少、过程中有没有异常”。要把平台做成可诊断的设备,就得把这三个位置量做成连续量,而不是几个开关量。
二、举升液压缸行程:闭环位置从哪来
剪叉式和臂架式的举升执行件都是液压缸,最直接的做法是量油缸行程。这里有个现场常见的误区:把传感器装在油缸外面,用拉绳或外置测杆去跟剪叉臂的铰点。剪叉机构的铰点走的是圆弧,臂长在变,几何换算本身就带误差,再加上铰销磨损的旷量,平台高度算出来能差十几毫米。装在铰点上的位移读数看上去很平滑,可它跟平台真实高度之间是”算”出来的关系,不是”测”出来的。
要准,就把测量点放到液压缸内部。内置式磁致伸缩位移传感器把测杆直接装进油缸的活塞杆中心孔,磁环固定在活塞上,缸体外只留电子仓和电缆。读数就是活塞的绝对位置,没有中间换算环节。这类结构在工程机械上已经很成熟,压力等级、密封方式都有现成做法。
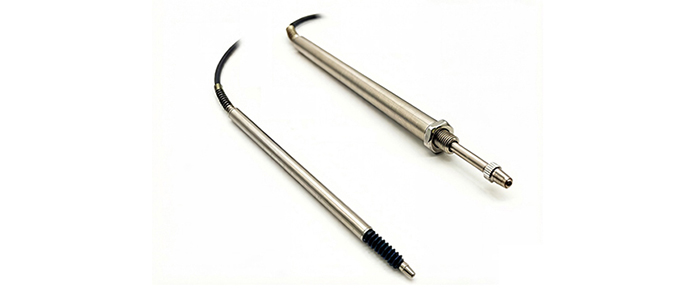
图注:内置式磁致伸缩位移传感器,测杆进油缸、电子仓留在缸外,读数是活塞绝对位置,不需要几何换算
内置式要注意三个数。第一是耐压,得跟系统额定压力对得上,剪叉平台常见 16~25MPa,臂架车能到 25~31MPa,选型时把峰值压力也报给对方。第二是测杆长度,行程 500mm 的缸,测杆要按”行程加余量”给,装短了量不到底,装长了顶到缸底。第三是电子仓的朝向,缸体外面往往就是剪叉臂的运动包络,电子仓和电缆必须避开这个包络,否则第一次升降就把线扯断。
行程数据拿到手,平台高度的换算就简单了:剪叉结构的平台高度与油缸行程是确定的几何关系,出厂标定时用激光测距或卷尺在三个高度点各记一对数据,做一次线性拟合,之后读数直接出高度。残留误差主要来自销轴间隙,一般 2~5mm,做高度显示够用。
三、剪叉与导轨:小行程机构怎么量
不是所有升降机构都适合内置测量。小型剪叉平台、舞台升降台、检修升降台,油缸小、空间窄,用户也不愿意拆缸。这类场合有两个折中方案。
一个是在剪叉臂的铰点附近装小量程直线位移传感器,测某一对铰点的相对位移。机构行程只有 20~60mm,用微型回弹式传感器最合适:本体直径十几毫米,M8 或 M10 螺纹直接拧进安装孔,测杆顶在运动件上,机构走多少它缩多少。重复性做到 0.003~0.01mm,判断”到位”绰绰有余。缺点是接触式测量,平台振动会叠进信号,PLC 里做 10~20ms 滑动平均就干净了。
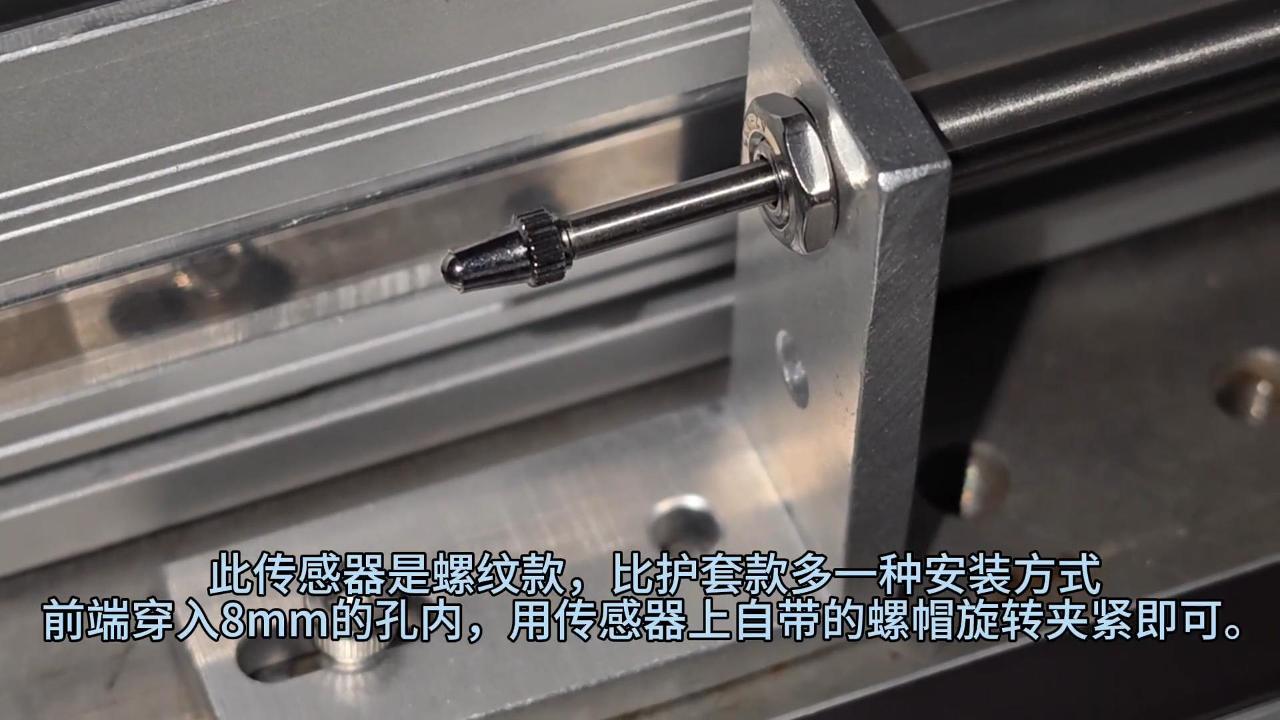
图注:螺纹款微型回弹式传感器的装法,测杆前端穿进 8mm 孔、用自带螺帽夹紧,装歪会引入侧向力、缩短寿命
另一个是导轨式货梯。导轨货梯的轿厢沿导轨直线运动,最省事的做法是在导轨旁装一根型材式磁致伸缩传感器,滑块跟着轿厢走,量程按提升高度选,2~20m 都能覆盖。这种装法的好处是全程连续、无接触、不怕粉尘,缺点是导轨旁要有平整的安装面,旧楼改造常常找不到,只能退回拉绳式——拉绳装在井道顶部,绳头挂到轿厢上,量程够、安装灵活,代价是绳走长期往复会疲劳,两三年要检查一次绳和卷簧。
这三种做法都验证过的经验值:导轨货梯优先型材式,行程 6m 以内的剪叉优先内置式或回弹式,行程超过 10m 又没安装面的才用拉绳式。别反过来——先定了拉绳再想办法补精度,是现场最常见的返工来源。
四、平台水平:双轴倾角与角度传感器的两种装法
平台平不平是安全项,不是舒适项。剪叉式平台单侧油缸内泄或不同步,平台会往外倾;臂架车在斜坡上作业,底盘本身就不平。现场通行的做法是装双轴倾角传感器,测量平台底板相对水平面的两个方向角度,超阈值就限速或锁定动作。
倾角传感器有两种装法,选错了数据就没意义。第一种是直接固定在平台底板上,测的是平台相对重力方向的绝对倾角,好处是不受机构影响,装完就能用;坏处是它把底盘坡度也算进去了,在斜坡上作业会一直报警。第二种是分别装在底盘和平台上,做差动计算,得到平台相对底盘的倾角,斜坡作业时读数才合理。高端平台多用第二种。
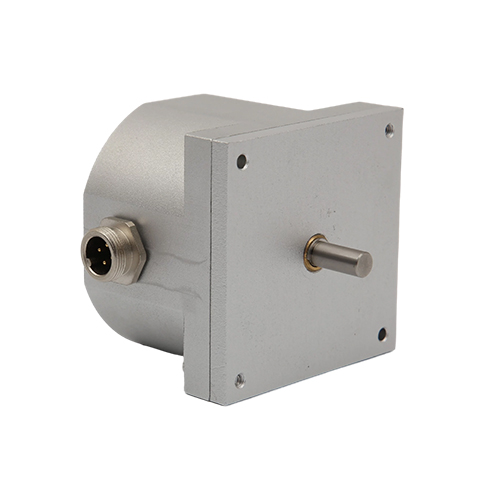
图注:轴伸式角度传感器,法兰面贴安装板、轴与转轴同轴连接;装偏 0.2mm 就会带来额外的角度误差和轴承受力
有些设备不用倾角传感器,改用轴伸式角度传感器直接测剪叉臂的张开角度,再按三角函数换算平台高度和水平偏移。这种做法的好处是能同时拿到”高度 + 姿态”两个量,成本比装两个传感器低;难处在于安装精度要求高——轴与转轴同轴度偏差 0.2mm,几十度量程里就能看出零点漂移,装的时候必须先做过渡法兰,把传感器轴和铰点轴用联轴器连起来,不能硬顶。
量级参考:平台调平允差按 ±0.3°~±0.5° 控,倾角传感器分辨率 0.05° 就够,精度 0.1° 级别完全满足;剪叉臂角度量程 0~45°,选 0~60° 的传感器留余量。
五、防坠与超载:位置量在安全回路里的角色
安全相关的位置判断有三处。第一处是下降速度监控:正常下降时行程-时间曲线是平滑的,如果速度突然超出设定包络,说明液压锁或管路出了问题,控制器要在 100~200ms 内切断下降阀。这需要连续的位置量,开关量做不到。
第二处是防坠机构动作确认。机械防坠器(防坠销、离心限速器)动作后,平台位置会有一个突变,控制器通过位置量的突变识别防坠是否已触发,避免”继续给下降指令”这种二次事故。
第三处是超载的间接判断。举升位置-时间曲线的形状跟载重相关:空载顶升建压快、曲线陡;满载时液压系统建压慢、同样行程用的时间更长。把曲线斜率当粗筛,超载 20% 以上能识别出来,用来做报警足够,但不能替代真正的称重模块——它给的是一致性判断,不是绝对重量。
这三处判断都要接进安全回路,选型时问清一件事:传感器失效时输出什么状态。模拟量输出断线会掉到 0V 或 0mA,控制器必须能识别”低于下限即故障”,不能把 0 当成”平台在最低位”。这一点比精度重要得多。
六、四种测量方案对照
把前面讲的方案拉成一张表,按”装在哪个机构、量程多少、怕什么”三列对照。表里的数字是现场常见范围,具体项目还要按机构尺寸核。
| 方案 | 典型量程 | 精度/分辨率 | 最怕什么 |
| 液压缸内置磁致伸缩 | 50~1500mm | 0.01mm 级分辨率,绝对位置 | 缸体加工与密封;电子仓被机构撞 |
| 型材式磁致伸缩(导轨货梯) | 0.1~20m | 0.01mm 级,非接触无磨损 | 导轨旁没有平整安装面;滑块与型材间隙 |
| 微型回弹式(剪叉铰点) | 4~50mm | 重复性 0.003~0.01mm | 测杆受侧向力、被撞弯;振动叠加 |
| 拉绳式(井道顶部) | 1~15m | 0.05~0.1%FS | 绳出线角超限跳槽;绳疲劳、卷簧回弹 |
七、户外与车间:防护、温度与雨雪
室外作业的高空作业平台,防护等级至少 IP65,臂架关节附近建议 IP67。雨水顺着电缆往下流是常见的进水路径,安装时把电缆做一个”滴水弯”,接头朝下,比换更高防护等级更管用。
温度是个容易低估的项。户外设备冬天在北方工地可以到 -20℃,夏天暴晒下电子仓表面能到 60~70℃。传感器标称工作温度 -20~+70℃ 看着够,但电子仓贴在液压缸上,缸体本身就有 50~60℃,夏天两者叠加就到了温度上限边缘。选型时把”环境温度 + 缸体温度”一起算,别只看环境温度。
粉尘和腐蚀按工况定。室内剪叉平台多是粉尘,IP65 加防尘帽就够;港口、船厂、化工厂区周边要考虑盐雾和化学气氛,外壳材质选不锈钢或做表面处理,螺丝用 304 以上。导轨货梯的井道往往潮湿,型材式传感器要确认滑块导轨的排水,别让积水长期泡在滑块下面。
八、供电与干扰:24V 电池、柴发与变频
平台的电源形态三类,抗干扰的做法不一样。
电池供电(电动剪叉、电动臂架)看起来最干净,其实问题在共地。车体是钢结构,电池负极、电机控制器、传感器 0V 全接在车架上,驱动电机的 PWM 电流在车架上产生电位差,信号参考点跟控制器参考点就不等了。实测过一台 24V 电动剪叉:传感器 0V 接车架、PLC 0V 接控制箱,两者之间量出 80mV 的交流分量,读数毛刺峰峰值折算行程 0.6mm。把传感器 0V 改到控制箱的星形接地点,毛刺降到 0.1mm 以内,一颗器件都没换。
柴油机驱动的臂架车,干扰源是发电机和点火系统。发电机输出的纹波、启动瞬间的电压跌落都是常态,供电线路上加共模电感,信号线用屏蔽双绞,屏蔽层只在控制器侧单端接地——两端都接就会形成地环路,反而把干扰请进来。
变频驱动的货梯,变频器到电机的动力线必须是屏蔽电缆,且与信号线分槽走,平行段超过 1m 就足以让模拟量读数抖起来。载波频率调低一档(比如从 8kHz 降到 4kHz)能减小容性耦合,代价是电机噪声变大,现场取舍。
九、安装调试的六个坑
- 测杆被剪叉臂扫到:内置式传感器电子仓和电缆没算进运动包络,第一次全行程就剐断。装之前拿纸板按包络扫一遍,别靠眼估。
- 回弹式测杆斜顶:测杆与运动方向夹角超过 5°,侧向力让测杆单边磨损,几百小时就出现读数不稳。宁可加一个导向块。
- 角度传感器不装联轴器:直接用顶丝把轴套在铰点轴上,同轴度不够,零点随角度变化漂。必须过渡法兰加弹性联轴器。
- 倾角传感器装在平台栏杆上:栏杆本身有弹性,人站上去就变形,读数跟着变。装在平台底板的刚性梁上。
- 允差窗口设太紧:到位允差设 ±0.05mm,振动加噪声让判定永远抖。窗口放宽到噪声峰峰值的 3 倍以上,精度靠机械保证。
- 屏蔽层两端接地:高频地环路把变频干扰引进信号回路,看似”接了地更安全”,实际读数更差。
调试收尾有个固定动作值得坚持:空载全行程走 20 个来回,满载再走 20 个,把位置-时间曲线叠在一起看包络。包络带宽超过 ±0.3mm,先查机械旷量和液压内泄,再谈标定。平台现场往往没有专门的调试窗口,安装阶段把每一颗螺栓、每一根线按规矩来,是最省钱的方案。
十、选型顺序:先把三个数量清楚
升降平台的传感器选型,顺序不能反。先量机构行程和安装净空,再定电源电压和输出制式,最后才看精度指标。反过来的典型后果是:选了一支精度 0.01mm 的传感器,装上去发现净空只有 30mm,根本放不下,只好退回去用开关量。
三个必须提前量出来的数:举升机构的最大行程、传感器安装位置的可用净空、车载或车间电源的实际电压范围。这三个数定了,方案基本就锁死了:行程 500mm 以内又要高精度,内置式或型材式;净空 30mm 以内的小行程,微型回弹式;行程十几米又没安装面,拉绳式。
输出制式上给一条实用建议:升降平台有变频器和电机,模拟量能不用就不用。SSI 或 CANopen 这类数字输出在干扰环境下稳定得多,接线还少。真要用 4-20mA,至少保证信号线屏蔽、单端接地、与动力线分槽这三条。
最后一句:平台的动作慢、行程可预测,对传感器动态响应的要求其实不高,真正的门槛在环境、供电和安装。把这些现场条件摸清楚,比对着参数表挑 ”最高精度” 有用得多。
相关产品:磁致伸缩位移传感器 | 角度位移传感器 | 直线位移传感器
相关阅读:工程机械液压缸行程测量:内置式、外置式、拉绳式三种方案怎么选 | 磁致伸缩位移传感器安装:杆式、型材式与液压缸内置四种方式 | 位移传感器IP防护等级:IP65、IP67、IP68的区别与选型
选型、安装调试、输出通信、故障排查、防爆认证这几类现场问题,站里另有一页 位移传感器常见问题解答,按主题分开整理,遇到拿不准的可以对着翻。