一、压铸机上要测位移的地方,比想象中多
很多人一提压铸机,脑子里只有压射力和锁模力两个数。实际上车间里跑过几年的人都清楚,压铸机的质量稳定不完全靠”力”,更靠”位置”。合模有没有合到位、顶出杆走了多少毫米、压射冲头在浇注过程里走的曲线,这三样全是位置量,而且全是决定废品率的直接变量。
举一个具体的例子:一台 800 吨的冷室压铸机,合模油缸行程 650mm,如果合模位置的判断靠行程开关,开关的动作误差在 ±2mm 以上,模具分型面就可能出现 0.05~0.1mm 级别的缝隙差。这个缝隙对厚壁件没影响,但对薄壁件、气密件来说,飞边和气孔就是这么来的。把位置反馈从”开关量”升级成”连续量”,是很多厂在提良率时绕不开的一步。
先把量级摆出来:热室机 80~650 吨,冷室机从 160 吨到 4500 吨都有,对应的合模油缸行程从 200mm 一直到 1100mm 以上。同一台机器上,合模、顶出、压射三个测量点的行程差着好几倍、精度要求差着一个量级、动态响应差着十倍,所以”一支传感器包打天下”的想法在压铸机上一定行不通,得一个点一个点地配。
这篇文章就按三个测量点,把压铸机上位移传感器怎么选、怎么装、怎么避坑,一件一件说清楚。
二、合模行程:合模到位,到底该怎么判
合模到位的判断,老办法是装一个行程开关或者接近开关,碰到就认为合上了。这个办法便宜,但有两个天然的短板:一是有触点磨损和机械抖动,动作点会漂;二是它只能告诉你”过线了”,不能告诉你”差多少”。
连续位置反馈的方案是直接测合模油缸的活塞行程。合模力是靠油缸建立的,活塞走到头,模具分型面才贴死。用一支行程 650~900mm 的磁致伸缩位移传感器装在合模油缸里,活塞位置实时输出,PLC 里设一个合模窗口——比如目标位置 648mm,允差 ±0.5mm,落在窗口内才算合模完成。这样飞边、憋气这类因为合模不实的批次性问题,在数据上是有记录的,追查起来不用靠猜。
还有一个实际的好处:高压阶段建压之前,PLC 可以拿活塞位置做前馈。位置没到位就不建高压,避免”半合模高压锁紧”这种伤模具的动作。
三、内置式装进合模油缸:怎么装才不返工
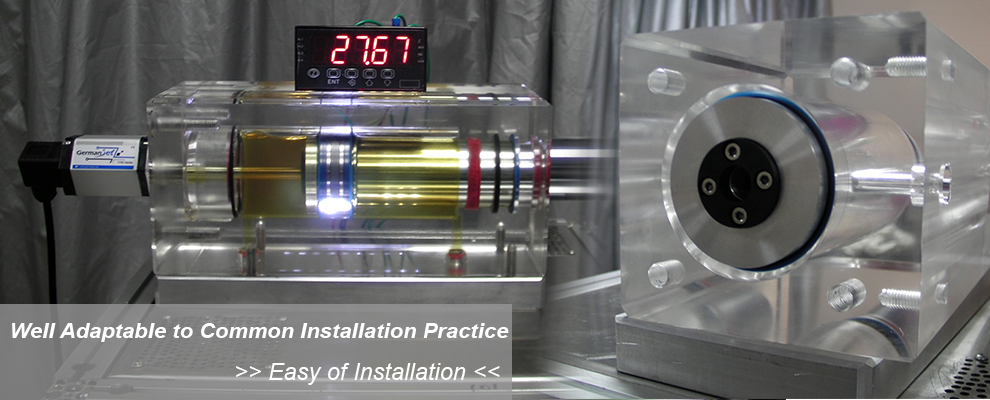
合模油缸是典型的”缸内有杆”结构,内置式磁致伸缩位移传感器正好吃得下这个场景:测杆沿活塞杆中心的深孔装进去,磁环固定在活塞端部,活塞走多远,读数就走多远,全程不接触、不磨损。
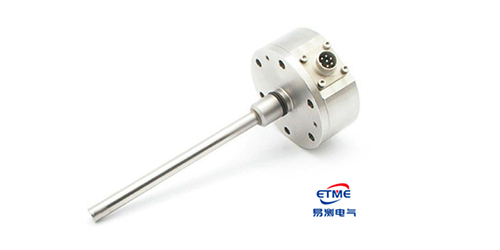
图注:内置式磁致伸缩位移传感器装入油缸的演示装置,磁环随活塞移动,电子仓在缸外经数显表直读位置
安装上有三条铁规矩。第一,测杆必须通到活塞杆中心孔的全程,孔口那段是盲区,选型时盲区要算进行程预留,一般两端各留 25~50mm。第二,磁环内孔与活塞杆中心孔的同心度要控制住,偏心大了磁环扫过测杆的姿态会变,读数在个别区段出现台阶。第三,电子仓出线方向要朝检修侧,很多缸体结构装反了就只能拔出来重来,一次返工就是半天到一天。
油温也别忽视。合模油缸连续生产时缸底温度能到 60~70℃,夏天车间 45℃ 时叠加起来更狠,电子仓的工作温度上限和油冷回路都要在选型阶段核对,不能等跳数了才想起来。
四、顶出位置:顶出不到位和顶出过头都是废品
顶出机构的难点不在量程而在”精度和节奏”。顶出行程通常只有 80~200mm,但要判断的是铸件有没有被完整顶离模具:顶出不到位,铸件挂在型腔里,下一模直接磕伤;顶出过头或者顶出速度失控,薄壁件变形、顶杆印过深,又是废品。
在这类短行程上,用行程 200mm 左右的直线位移传感器或者小型磁致伸缩传感器,分辨率做到 0.01mm 级别,PLC 就能画顶出曲线:快顶段、慢顶段、保压段各走各的位置窗口。现场有台 400 吨机台,把慢顶段位置窗口从 ±1.5mm 收到 ±0.4mm 之后,顶杆印不良率从 1.2% 降到 0.3% 以下——这个收益比换模具便宜太多了。
顶出速度的控制也吃位置数据。薄壁件顶出讲究”先快后慢”:快顶段让铸件整体脱模,接近顶出行程末端的最后 10~15mm 切到低速,让铸件缓缓离开型腔。没有连续位置反馈,这个减速切换点只能靠时间猜,模具一换、铸件一变就得重新试;有了位置信号,切换点直接挂在位置轴上,换模参数做成配方存起来,换模调试时间从半天缩到半小时以内。
顶出机构的安装空间比较紧,优先选滑块外置式或者小缸径内置式,联轴环节越少越好。球头关节是有旷量的,顶出这种往复频率高的场合,旷量会被放大成读数抖动。
五、外置式方案的适用场景
不是所有位置都值得开缸装内置式。老机台改造、租赁机台、以及模具换型频繁的机台,外置式更合适:传感器整体装在油缸外面,滑块(磁环组件)通过支架跟活塞杆或者动模板连着,测杆平行于运动方向架起来。
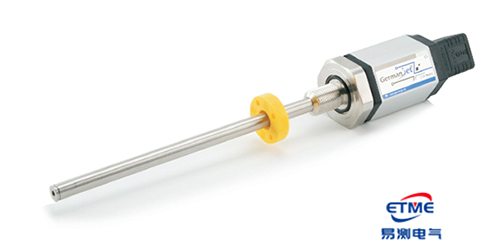
图注:外置滑块式磁致伸缩位移传感器,滑块套在测杆上随运动部件移动,安装不开缸
外置式的代价是占地和防护。压铸车间飞料、脱模剂喷雾是常事,测杆上积一层油垢混合铝灰,滑块迟早出问题。所以外置安装必须配防护罩,并且把测杆架在飞溅方向的背面。安装平行度也要认真对待:测杆与运动方向的角度偏差控制在 0.5° 以内,否则 650mm 行程上的余弦误差能到 0.05mm 量级,白瞎了传感器本身的精度。
六、压射位移:一秒钟之内的位置曲线
压射是三个测量点里对传感器要求最苛刻的一个。冷室压铸机的压射冲头从慢压射到快压射切换,全程往往不到一秒,速度从 0.3m/s 左右一口气拉到 4~6m/s,位置曲线还要用来算压射速度和切换点。传感器响应速度跟不上,曲线就是糊的。
所以压射位几乎都是内置式磁致伸缩方案:测杆装进压射油缸,磁环随冲头杆移动,采样和输出带宽要核到能够覆盖几米每秒的速度——折算过来就是输出更新速率至少 1ms 级别,模拟量输出还要考虑 PLC 侧的模数转换时间别把带宽吃掉。
图注:分体式内置磁致伸缩位移传感器,测杆装进油缸、电子仓留在缸体外部,便于高温环境维护
压射缸体温度高,分体式结构在这里很吃香:电子仓和测杆分开安装,电子仓挪到温度低一些的位置,线缆按高温段、常温段分开选型。冲头磨损监测也可以借这条曲线做——冲头磨短之后,同一速度指令下的位置曲线形状会变,老技术员看曲线拐点就能提前发现该换冲头了。
七、三个测量点的方案对比
把上面三个测量点放在一张表里对比,选型思路就直观了:
| 测量点 | 典型行程 | 方案 | 关键指标 | 主要难点 |
|---|---|---|---|---|
| 合模行程 | 650~900mm | 内置式磁致伸缩,活塞杆中心孔安装 | 线性度 ±0.01%F.S.,重复性 ≤0.002mm | 盲区预留、磁环同心度、油温 |
| 顶出位置 | 80~200mm | 外置滑块式或小缸径内置式 | 分辨率 0.01mm,往复寿命 | 安装空间紧、联轴旷量 |
| 压射位移 | 500~800mm | 分体式内置磁致伸缩,高带宽输出 | 输出更新 ≥1kHz,耐温结构 | 速度 4~6m/s、缸体高温 |
一句话总结:合模看精度和稳定性,顶出看精度和寿命,压射看带宽和耐温。三个测量点用同一个品牌同一套输出制式(比如都是 4-20mA 或都是 SSI),备件和维护都省事。
八、环境适应性:温度、飞料和振动是三道坎
压铸车间对传感器不友好,主要就三件事。
温度:压射区周边环境温度常态 50℃ 以上,金属液辐射热叠加,靠近浇注口的传感器要选耐温结构或者加隔热板。别拿常温型的最高工作温度去赌,电子器件在极限温度附近跑,漂移是悄悄发生的,等发现读数不对,这一批铸件已经出问题了。隔热做法也有讲究:隔热板与传感器之间留 10mm 以上空气层,比直接贴一块厚板有效得多;实在贴着装,就选电子仓耐温 85℃ 以上的型号,并在点位表里把这个测点的维护周期单独列出来。
飞料:飞边铝屑崩到传感器上,轻则积垢,重则打坏滑块和线缆。外置安装一律加罩,线缆走金属软管,出线口朝下,避免铝灰顺着线缆堆到接头上。罩子每班吹一次气,比拆下来清一次省的功夫多得多。
振动:压射瞬间的冲击振动能顺着机架传遍全身。传感器安装座要有一定刚性,螺纹锁固胶该打就打;接插件优先选带锁紧螺纹的型号,普通插拔件在压铸机上撑不过三个月。
九、信号制式与 PLC 接入怎么选
信号制式按机台控制系统分三档说。
模拟量 4-20mA:兼容性最好,老压铸机的继电器逻辑改成 PLC 后,模拟量板卡都是现成的。缺点是传输线上的干扰要靠屏蔽和单端接地治,压射这种快信号用模拟量容易糊。
SSI:同步串行输出,抗干扰强、更新快,适合合模和压射这类要做位置窗口和曲线的场合,主流压铸机控制器的位置模块对 SSI 支持都很成熟。
IO-Link 或者开关量窗口输出:用于只需要”到位/未到位”判断的辅助工位,比如安全门、给汤机的位置确认,成本低,布线简单。
选制式还有一条经验值得记:同一台机上尽量收敛到两种制式以内。见过一个车间十台机用了四种输出,备件柜里光隔离栅和转换头就摆了半格,每次故障先猜线。制式收敛省下来的维护时间,比单点省下的器件钱值钱。
不管选哪种,接线按线色定义一条一条对着来,屏蔽层在控制柜侧单端接地。这块的具体接法之前写过一篇专门的文章,文末有链接。
PLC 侧还有两个参数容易被漏。一个是模数转换的积分时间:压铸机柜里 50Hz 干扰无处不在,积分时间设成一整个工频周期(20ms)抗扰最好,但压射曲线需要 1ms 级采样,两者冲突时压射通道单独配高速模块,别为了省一块卡把整条曲线糊掉。另一个是滤波常数:合模这种准静态量,滤波加重一点无所谓;顶出和压射是动态量,滤波时间一加,位置滞后直接吃掉切换精度。各测点的滤波参数分开组态,一台机器里同一种输出制式也未必用同一套参数,这是很多人调不出来的根子。
十、安装调试的坑点清单
最后把现场最容易翻车的几条列一下,按”检查一次省半天”的原则排。
- 盲区没预留:行程 650mm 的缸,选了 650mm 量程的杆,两端各 30mm 盲区直接吃掉有效行程,读数到头就平了。量程按机械行程加两端余量选。
- 磁环装反或者方向搞错:出杆方向运动时输出增大还是减小,出厂有默认,现场标定时先走一遍全行程确认斜率方向,别在 PLC 里硬拉负号凑数。
- 标定基准没绑机械零位:合模传感器的零位必须跟模具贴死的状态绑定,空缸标完直接用,模具一装全错位。
- 模拟量输出和 PLC 量程没对齐:传感器 4-20mA 对应 0~650mm,PLC 通道组态却按 0~20mA,读数永远差四分之一,这种低级错每月都能在现场看到。
- 压射曲线糊成一团就怪传感器:先查 PLC 扫描周期和模数转换时间,控制器侧采样跟不上,再高带宽的传感器也白搭。
调试收尾做一次全行程验证:合模从开模位到锁紧位走三遍,逐 50mm 记录读数与标尺比对,全程偏差压在 0.1mm 以内再交生产。压铸机是三班倒的设备,传感器装好之后基本没有再校的机会,安装阶段多较真十分钟,后面几个月都省心。
相关阅读:工程机械液压缸行程测量:内置式、外置式、拉绳式三种方案怎么选 | 位移传感器怎么接线?先分清两线、三线、四线、六线,再对着线色定义接 | 磁致伸缩直线位移传感器术语:盲区、线性度与分辨率怎么理解
选型、安装调试、输出通信、故障排查、防爆认证这几类现场问题,站里另有一页 位移传感器常见问题解答,按主题分开整理,遇到拿不准的可以对着翻。