一、AGV 小车上要测的三个位置量
这几年仓库和车间里 AGV 越跑越多,谈选型的文章大多围着导航方式转——二维码、磁条、激光雷达,翻来覆去那几样。但真在现场调过车的人都碰到过另一类问题:导航说”到位了”,车体上某个机构的位置却对不上。举升没顶到标高、转向轮没回正、货叉停在半路,这些全是车体自身机构的位置量,导航管不了它们。
所以把 AGV 上的位移测量拆成三个环节来看:举升机构的行程、转向角的反馈、以及导航定位之外的位置互校。每个环节的量程、精度、环境都不一样,选型思路也不一样。这篇文章就按这三个环节,把传感器怎么选、装在哪、怎么避坑讲一遍。
先给一个量级概念:AGV 举升行程普遍在 60~150mm,转向轮转角 ±90° 上下,整车供电 24V 或 48V 电池,车体振动频率高但幅值不大。记住这三个数,后面的选型逻辑全都从这里推出来。
二、举升机构行程:顶升到位和货叉位置
举升是 AGV 上最核心的一个位置量。背负滚筒式、顶盘升降式、叉腿式的结构各有不同,但问题是一样的:PLC 必须知道顶升机构现在走到了哪,而不是只知道”到位开关亮没亮”。
只装到位开关的方案,实际现场最常见的毛病是”虚到位”:机构有旷量或者货架底面不平,开关碰到了,托盘其实还差几毫米没贴实。后果是搬运途中托盘窜动,轻则报警停车,重则货物偏移。用一支行程 100~150mm 的直线位移传感器直接测顶升机构的位移,PLC 里设目标位置加允差窗口——比如顶升目标 82mm、允差 ±0.5mm——落窗才算举升完成,虚到位这个问题就从根上解决了。
另一个用途是货叉伸缩位置的监控。叉移式 AGV 的货叉行程 600~1200mm,用拉绳位移传感器跟动叉走,读数连续,伸缩过程中的卡滞、不同步都能从曲线里看出来,比单纯靠限位开关高明不少。
举升位置数据的第三个用法很少有人提:做载重估计。空载顶升到 82mm 需要的位置-时间曲线,跟满载 500kg 时的曲线形状不一样——液压举升的建压段变长,丝杆举升的电流峰变高。把举升位置曲线的形态变化当成”隐形地磅”,超载和偏载在举升这一步就能拦下来,不用额外加装称重传感器。这套逻辑的精度当然比不上真正的称重模块,但用来做超载报警的粗筛,成本几乎为零。
三、小行程测量:微型回弹式传感器的用武之地
AGV 举升行程短,留给传感器的安装空间更短。顶升机构周围往往只有 30~50mm 的净空,常规测杆式传感器根本伸不进去。这类场景是微型回弹式直线位移传感器的地盘:量程 4~10mm 起步,本体直径十几毫米,螺纹结构直接拧在机构上,测杆顶在运动件上,机构走多少它缩多少。
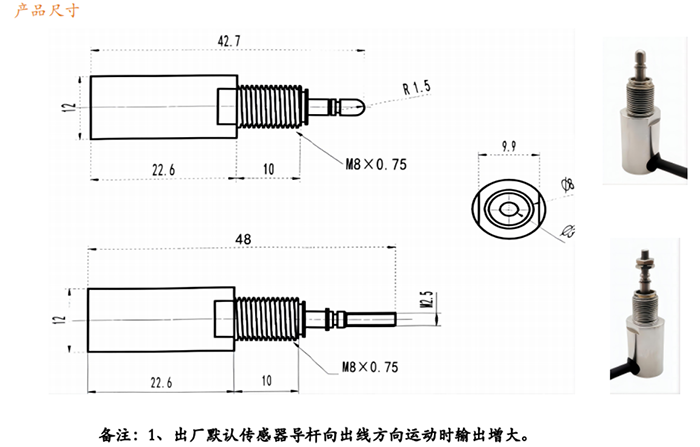
图注:微型回弹式直线位移传感器尺寸图,本体长 42.7~48mm,M8×0.75 安装螺纹,适合狭小空间的小行程测量
选这类传感器重点看两个数:重复性和测力。重复性做到 0.003~0.01mm 是主流水平,判断”顶到位”绰绰有余;测力(回弹弹簧把测杆压在运动件上的力)一般在 1~3N,太小了振动会脱接触,太大了对轻载机构是额外负载,选型时按机构刚性挑。安装方向尽量让测杆受力方向与运动方向一致,斜着顶会引入侧向力,弹簧和导向轴磨损会加快。
还有一点容易被忽略:回弹式是接触式测量,车体振动会叠在信号里。输出进 PLC 之后做一层 10~20ms 的滑动平均,读数立刻干净很多,成本为零。
寿命方面给个参考量级:回弹式传感器标称寿命普遍在千万次往复以上,AGV 举升每天按 500 次动作算,理论上能跑五六年。但实际现场寿命短的案例,九成是安装受力不正导致的单边磨损,而不是弹簧疲劳——所以前面那句”测杆受力方向对齐运动方向”,值的就是这几年的寿命差。
四、顶升高度与悬挂状态的连续监测
如果 AGV 的顶升机构是剪叉式或者丝杆式,行程有余量、安装空间也宽裕一些,可以用小量程的分体式直线位移传感器来做连续监测。分体式的测杆和电子仓是分开的,电子仓可以装在离测量点稍远、振动更小的位置,线缆屏蔽做好就行。
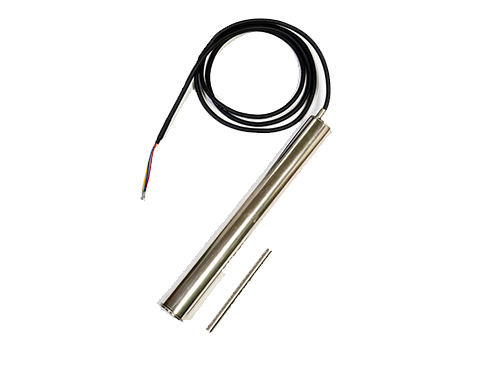
图注:分体式 LVDT 直线位移传感器,测杆与电子仓分离,电子仓可装在振动较小的位置
连续监测高度的价值不只在”到位判定”。举升高度数据接进调度系统之后,车能根据货架层高自动调整顶升量,一车适配多种货架;悬挂状态(如果有悬挂行程)还能用来判断地面平整度,遇到坡道和地面接缝,载荷分配异常能提前报警。这些扩展功能的前提都是:位置是连续量,不是开关量。
五、转向角反馈:转到位了吗
舵轮式和转向轮式 AGV 的转向角是一个容易欠考虑的位置量。转向指令发出去了,轮子有没有真的转到位?转向机构中间的传动环节(减速机、连杆)有间隙,控制器指令角和实际轮向角之间是有差的,低速运行看不出来,速度一上去,路径跟踪误差就放大。
测转向角有两个思路。直接测:在转向立轴上装角度位移传感器,非接触式磁敏角度传感器的量程覆盖 ±90° 甚至 0~360°,输出模拟量或 CAN 信号,分辨率 0.1° 起步。间接测:在转向油缸或电动推杆上装小行程直线位移传感器,量程 100~150mm,通过机构尺寸换算成转角——这个办法安装方便,但换算链里有旷量,精度打折。
现场经验是:双轮差速转向的重载 AGV(负载 2 吨以上)优先直接测转角,轻载舵轮车间接测够用。转角数据除了做闭环,还用来做转向回正检测——很多调度故障的根子就是”上一动作轮子没回正”,有了连续转角,回正判断就是一条比较语句的事。
转向角测量还有一个派生用途:轮胎磨损和转向旷量的趋势监测。同一个位置指令下的实际转角,随着旷量增大而缓慢偏移,每天收车时记录一次这个差值,一个月下来趋势线一画,该紧固还是该换件一目了然。等车跑偏了再查,排查时间够把全车队的数据都补齐了。
六、导航之外的位置互校
导航系统给的是车体在全局坐标里的位置,但它解决不了”车体与对接机构之间的相对位置”这一层。对接充电桩、对接移载台、货叉插孔对位,这些场景要求毫米级的相对定位,二维码导航的标称精度是 ±5~10mm,直接拿去对插孔是不够的。
常规做法是分段收敛:导航把车带到粗定位区,然后用机械对位销或者接近开关做精定位确认。位置互校的逻辑是拿机构位移做二次验证——举升传感器读到顶升曲线正常贴合、货叉拉绳读数到位,两路位置量都落窗,对接才算完成。任何一路超窗,系统自动回退重对,而不是硬怼。
这个互校思路的成本极低,就是在已有的举升和货叉传感器读数上多写两行判断,但它能把对接故障从”停车叫人”变成”自动重试”,一个班次能省下好几次人工干预。
充电对接同样吃这个红利。充电极叉的插拔深度用一支 10~20mm 的微型传感器盯着,深度落窗再闭合充电回路——接触不良、极叉磨损这些充电故障,在数据上都是深度曲线的形态变化。某物流仓 30 台车用了这套逻辑之后,充电故障的平均处理时间从人工到场 40 分钟降到系统自动重试 3 分钟以内,值班的电话明显清净了。
七、三个环节的方案对比
把三个环节的选型要点放进一张表:
| 环节 | 典型量程 | 推荐方案 | 关键指标 | 注意事项 |
|---|---|---|---|---|
| 举升行程(紧凑) | 4~10mm 判到位 / 100~150mm 连续 | 微型回弹式直线位移传感器 | 重复性 ≤0.01mm,测力 1~3N | 测杆受力方向对齐运动方向 |
| 举升/货叉(连续) | 100~1200mm | 分体式直线位移或拉绳式 | 线性度 ±0.05%F.S. | 拉绳出线角别超 3°,防跳绳 |
| 转向角 | ±90° 或 0~360° | 非接触磁敏角度传感器(重载直测) | 分辨率 0.1°,转速上限 | 轻载可经油缸行程间接换算 |
供电统一按车载 24V 核对,传感器工作电压范围选宽一点的(比如 10~30Vdc),电池电压从满电 28V 掉到 21V 的全区间都能稳定输出,不用额外加稳压模块。
八、供电、干扰与线缆寿命
AGV 是移动设备,布线逻辑跟固定设备完全不同,有三件事必须在选型阶段想好。
第一是线缆弯折寿命。转向机构和举升机构上的线缆每天都在动,固定设备的静态布线标准在这里不适用,要选高柔性拖链电缆,弯折寿命按千万次级别选。传感器自带的普通 PVC 线在转向轴上撑不了一年,别心疼那点改造费。
第二是车载电源噪声。驱动电机的 PWM 干扰、接触器通断的尖峰,都挂在同一条 24V 母线上。模拟量信号线必须屏蔽,且与动力线分侧走线;信号进 PLC 前加 RC 滤波或用差分输入。有条件的话直接选 SSI 或 CAN 输出,数字信号在车载环境下的抗干扰能力比模拟量高一个档次。
补充一个实测参考:同一台车上,4-20mA 信号与变频驱动线捆走 2 米,读数毛刺峰峰值能到 0.15mA,折算行程误差接近量程的 1%;分开走线并屏蔽层单端接地之后,毛刺压到 0.02mA 以内。差的就是物理布置,一分钱器件都不用换。
第三是接地。车体是钢结构,电池负极和车体的连接要可靠,屏蔽层在控制器侧集中单端接地。边充边跑的混联系统里,充电回路的共模噪声也会窜进来,调试时如果读数毛刺只在充电时出现,方向就往这找。
九、安装调试的坑点
把 AGV 上装位移传感器最常见的几个坑列出来,都在现场真金白银验证过:
- 回弹式测杆被撞歪:AGV 运行中碰撞在所难免,测杆伸在最外面就是最先牺牲的。安装位置尽量收进机构轮廓内,或者给测杆加防护槽。
- 拉绳传感器出线角超限:绳出线方向与传感器轴线夹角超过 3°,绳会跳槽磨损。装在货叉侧面的拉绳,导向轮布置先画个简图再动手。
- 角度传感器装在减速机输出端之前的轴上:把减速机回差算进了反馈环,闭环越调越振荡。反馈必须取在最终执行件那一端。
- 信号线跟电机动力线捆成一束:读数毛刺跟着行走速度出现,十有八九是捆线的问题,拆开分走立刻见好。
- 允差窗口设太紧:举升到位允差设 ±0.1mm,车体振动叠加传感器噪声,落窗判定永远抖。窗口放宽到噪声峰峰值的 3 倍以上,再靠机械保证精度。
调试收尾的固定动作:举升机构全行程走 20 个来回,记录位置曲线的重合度,包络带宽超过 ±0.3mm 就先查机械旷量再谈标定。AGV 的维护窗口碎片化,传感器装上去之后很少有机会停下来细调,安装阶段把每一条线、每一颗螺栓按规矩来,是最省钱的方案。
十、写在最后:位置量是 AGV 可靠性的底座
导航决定了 AGV 知道自己在哪,而机构位置传感器决定了 AGV 知道自己的手和脚在哪。跑得欢的车是导航好,不出事的车是位置反馈全。把举升、转向、互校这三个环节的连续位置量补齐,AGV 的调度故障率和人工干预次数会有肉眼可见的下降。
选型上再啰嗦一句:小行程选微型回弹式,中长行程选分体式或拉绳式,转角按载重决定直测还是间接测,输出制式优先数字信号。产品端不确定怎么配的时候,先量清楚机构行程、安装净空和车载电压这三个数,再对着型号表挑,命中率比”先挑型号再凑安装”高得多。
相关阅读:风电变桨系统的位移传感器怎么选?桨距角反馈、变桨行程与机舱工况三个维度 | 水利闸门开度测量用什么传感器?滚筒式、拉绳式与磁致伸缩式三种方案对比 | 磁致伸缩位移传感器针对不同的应用场景如何选择,有哪些注意事项呢?
选型、安装调试、输出通信、故障排查、防爆认证这几类现场问题,站里另有一页 位移传感器常见问题解答,按主题分开整理,遇到拿不准的可以对着翻。